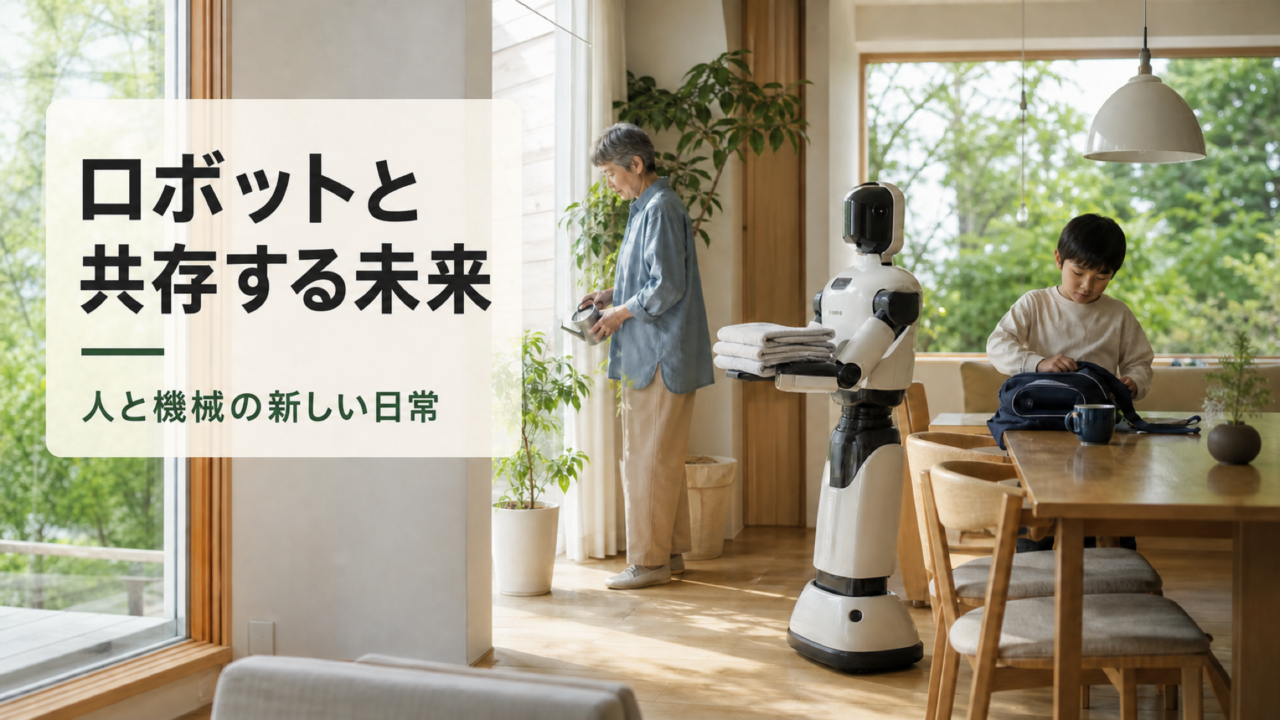
朝、家族が出かける支度をしている。ロボットは洗濯物を運ぶが、子どもの予定を勝手に決めない。高齢の家族が庭へ出るときは歩行を支えるが、会話相手や介護者を置き換えない。病院では物品を運び、看護師が患者と向き合う時間を取り戻す。工場では重い部品を持ち、人は品質判断と改善を担う。災害現場では危険区域へ先に入り、消防隊員の判断材料を増やす——ロボットと共存する未来は、銀色の人型機械が街を埋め尽くす風景ではない。人が何を大切にするかを決め、機械がその実現を物理的に助ける日常である。
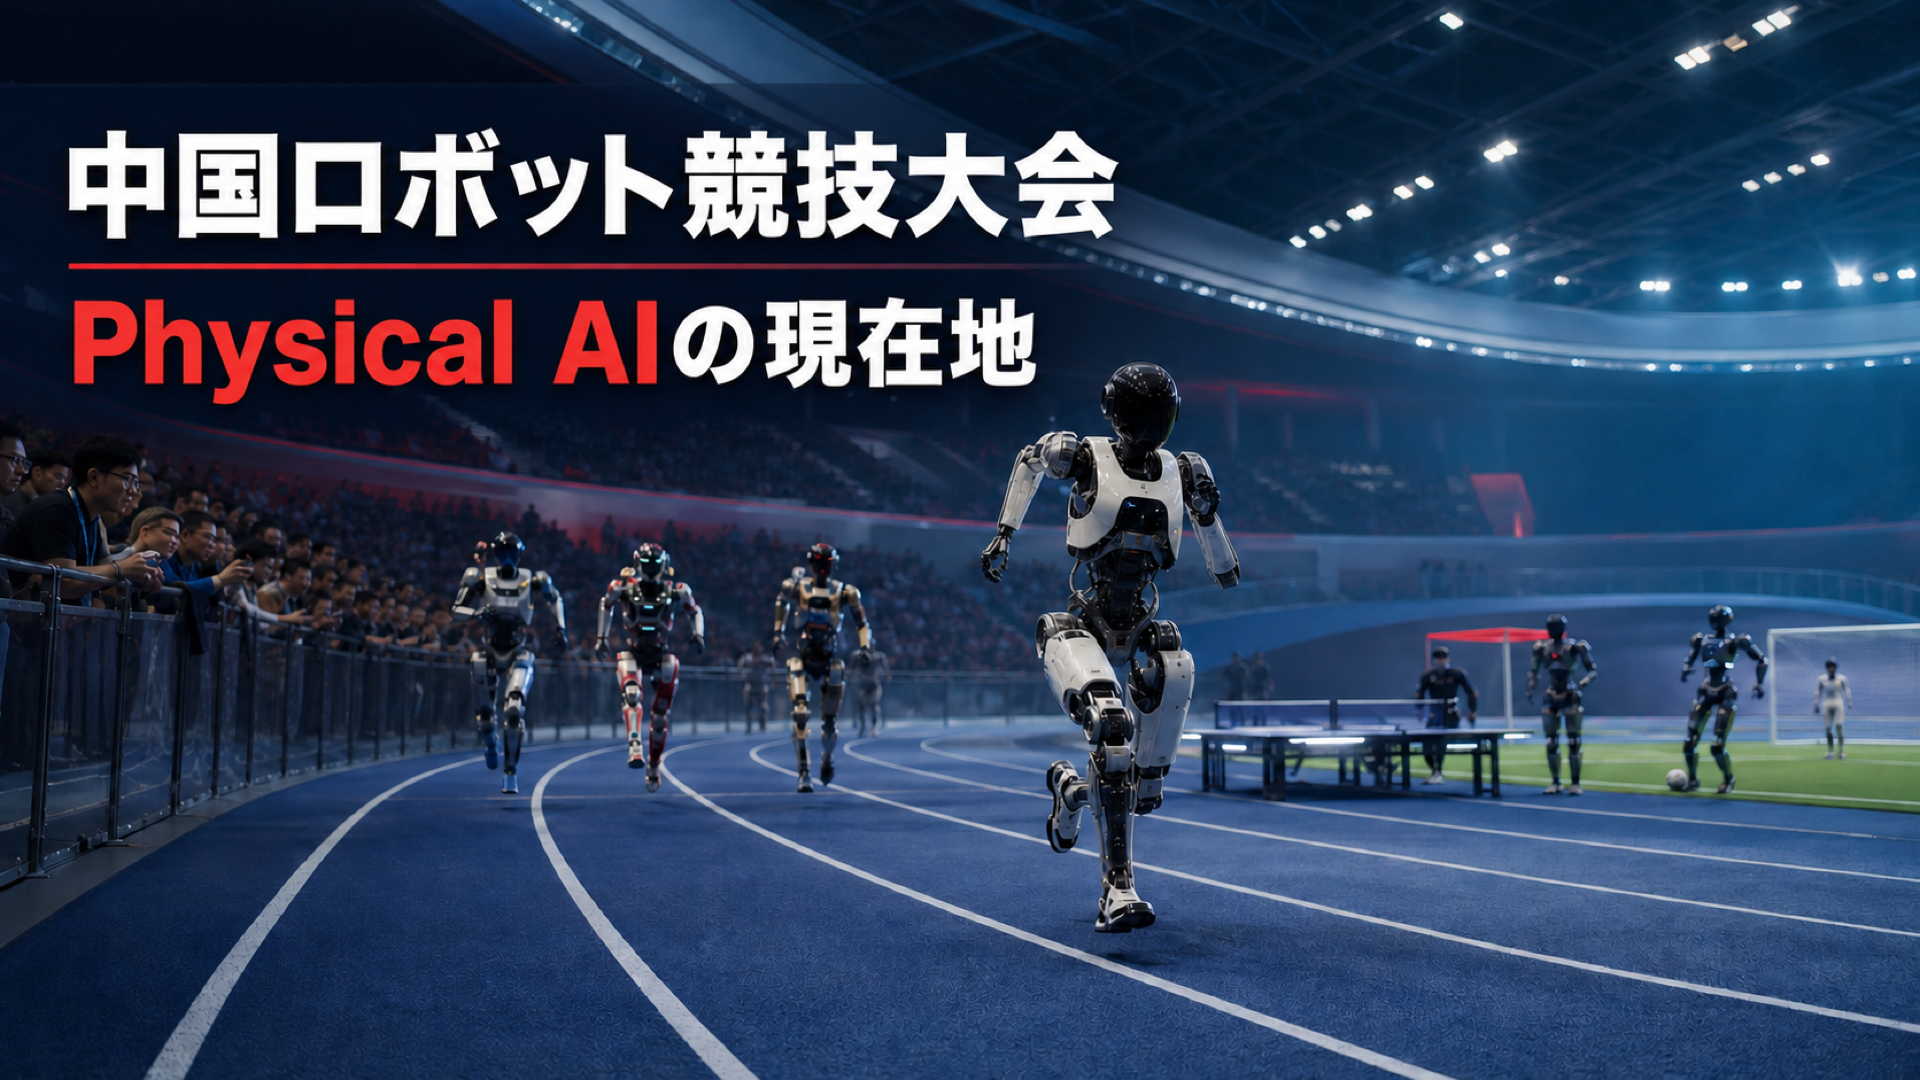
2026年8月、北京で開幕した第2回世界人型ロボット競技大会には、16カ国から666チーム、2,056台のロボットが集まった。陸上やサッカーだけでなく、家庭、ホテル、工場、物流、医療、消防、図書館、小売、オフィスを模した課題が並ぶ。競技会が示しているのは、ロボット開発の関心が「派手に動けるか」から「人間の環境で、長い仕事を、安全に、繰り返し完了できるか」へ移っていることだ。
しかし、技術が進めば自然に良い共存が実現するわけではない。安全、プライバシー、仕事、責任、費用、アクセシビリティー、サイバーセキュリティー、環境負荷を、製品の外側にある後処理ではなく、設計条件として組み込む必要がある。本稿では、ロボットが社会へ入ることで何が変わり、何は人間の手に残すべきかを、現在の統計、政策、国際的な安全・AIリスク管理の動きから考える。
「共存」は、同じ空間にいることではない
ロボット掃除機と暮らす家庭はすでに珍しくない。倉庫では自律搬送ロボットが棚や荷物を運び、飲食店や病院では配膳・搬送ロボットが廊下を走る。工場の産業用ロボットは長年、人から柵で隔離された場所で溶接や組み立てをしてきた。これから変わるのは、ロボットがより多様な場所へ入り、人の近くで、環境の変化を認識しながら作業する点である。
共存には少なくとも四つの段階がある。第一は**隔離**で、ロボットと人が時間や空間を分けて働く。第二は**協調**で、同じ工程を担当するが、安全距離や受け渡し点を明確にする。第三は**協働**で、状況を見ながら互いの動きへ応答する。第四は**生活への統合**で、家庭や公共空間のように、訓練を受けていない人、子ども、高齢者、障害のある人、ペットまでいる環境で動く。段階が進むほど便利になるが、予測不能性と責任は増す。
共存を「人間そっくりのロボットがいる状態」と考えると本質を見失う。重要なのは形ではなく関係だ。利用者が目的と境界を決められるか。ロボットが何を見て、何を記録し、誰へ送るかが分かるか。危険や不快を感じた人が簡単に止められるか。事故や差別的な結果が起きたとき、責任主体が曖昧にならないか。故障した機体を直し続けられるか。共存とは、能力と同じくらい、権限、説明、退出の自由を設計することなのである。
ロボットはすでに巨大な産業だが、人型はまだ入口にいる
国際ロボット連盟(IFR)のWorld Robotics 2025によると、2024年に世界で新たに導入された産業用ロボットは54万2,000台。中国だけで29万5,000台、世界の54%を占め、同国の稼働ストックは200万台を超えた。日本の新規導入は4万4,500台、稼働ストックは45万500台だった。業務用サービスロボットの販売は約20万台で、うち物流・搬送が10万2,900台と過半を占める。業務用清掃ロボットは2万5,000台超、農業ロボットは約1万9,500台だった。家庭向けでは掃除や芝刈りなどのロボットが中心で、約2,000万台が販売された。なお、IFRはサービスロボット統計が294社のサンプルに基づき、市場全体への推計値ではないこと、年度間の単純比較に注意が必要なことを明記している。
この数字が示すのは、「ロボットの未来」が人型一色ではないことだ。現時点で量が出ているのは、目的が明確で、環境をある程度整えられ、車輪や固定アームで効率よく働ける機械である。人型は、人間用に作られた階段、棚、工具、ドアを大改装せずに利用できる可能性を持つ一方、二足歩行、電力消費、転倒、器用な手、価格、保守という難題を抱える。家庭に一台の万能人型ロボットがすぐ普及するという予測は慎重に扱うべきだ。
現実的な道筋は、専用ロボットと汎用ロボットが共存することだろう。床清掃は低い車輪型、倉庫搬送は自律搬送車、狭い配管検査は小型機、階段や人間用工具を扱う多目的作業は人型、というように、目的に合う身体を選ぶ。人間に似せることは目的ではない。安全性、費用、稼働率、修理性を含めて、その場の問題を最もよく解く形が選ばれるべきだ。
工場——「人を消す自動化」から「仕事を再設計する自動化」へ
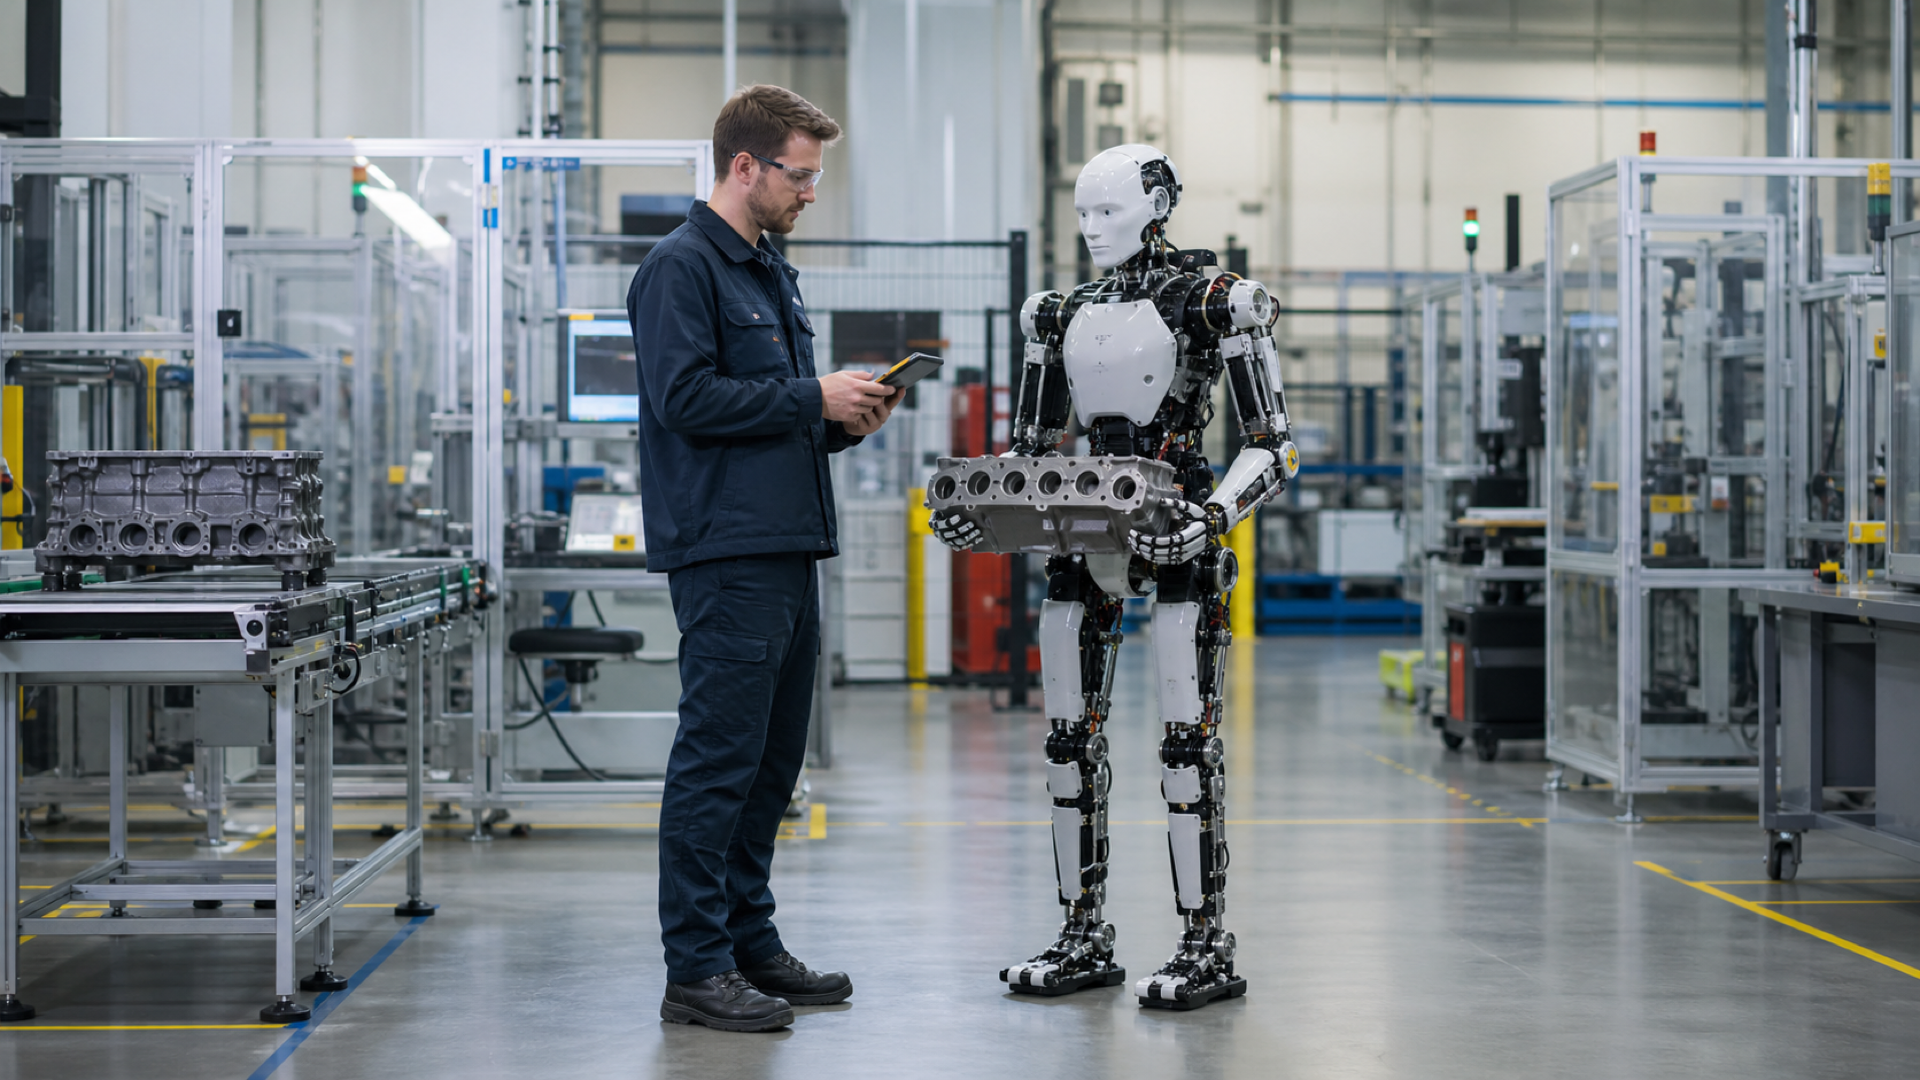
工場はロボット共存の先行領域だ。従来の産業用ロボットは、柵の中で高速かつ正確に同じ動作を繰り返すことを得意とした。今後は、センサーとAIを備えた協働ロボットや移動ロボットが、品種変更の多い工程、部品供給、検査、段取り替えへ広がる。人型ロボットが使われるなら、既存の作業台、台車、工具、通路をそのまま利用できることが利点になる。
良い導入は、作業者を工程から追い出すことではない。持ち上げ、運搬、反復、危険物への接近をロボットに任せ、人は品質判断、例外処理、顧客ごとの調整、改善、安全管理を担う。国際労働機関(ILO)は2025年の報告で、ロボットや自動化が、汚い・危険・尊厳を損ないやすい仕事への曝露を減らせる一方、新しい安全衛生リスクに対する予防的な政策と労働者参加が必要だと指摘した。ロボット導入で生産量が上がっても、作業ペースの強制、監視、心理的負担が増えれば「安全な共存」とは言えない。
導入前には、平均作業時間だけでなく、腰・肩への負担、ヒヤリハット、残業、技能の幅、停止時の復旧負担を測る。導入後は、浮いた時間を単なる人員削減ではなく、休息、教育、改善、顧客対応へ配分する。現場の作業者が、機体の経路、速度、受け渡し高さ、警告音、停止条件を決める場に参加する。こうした仕事の再設計がなければ、最新のAIを載せても、ロボットは古い生産思想を高速化するだけになる。
介護・生活支援——人間関係を代替せず、自立を増やす
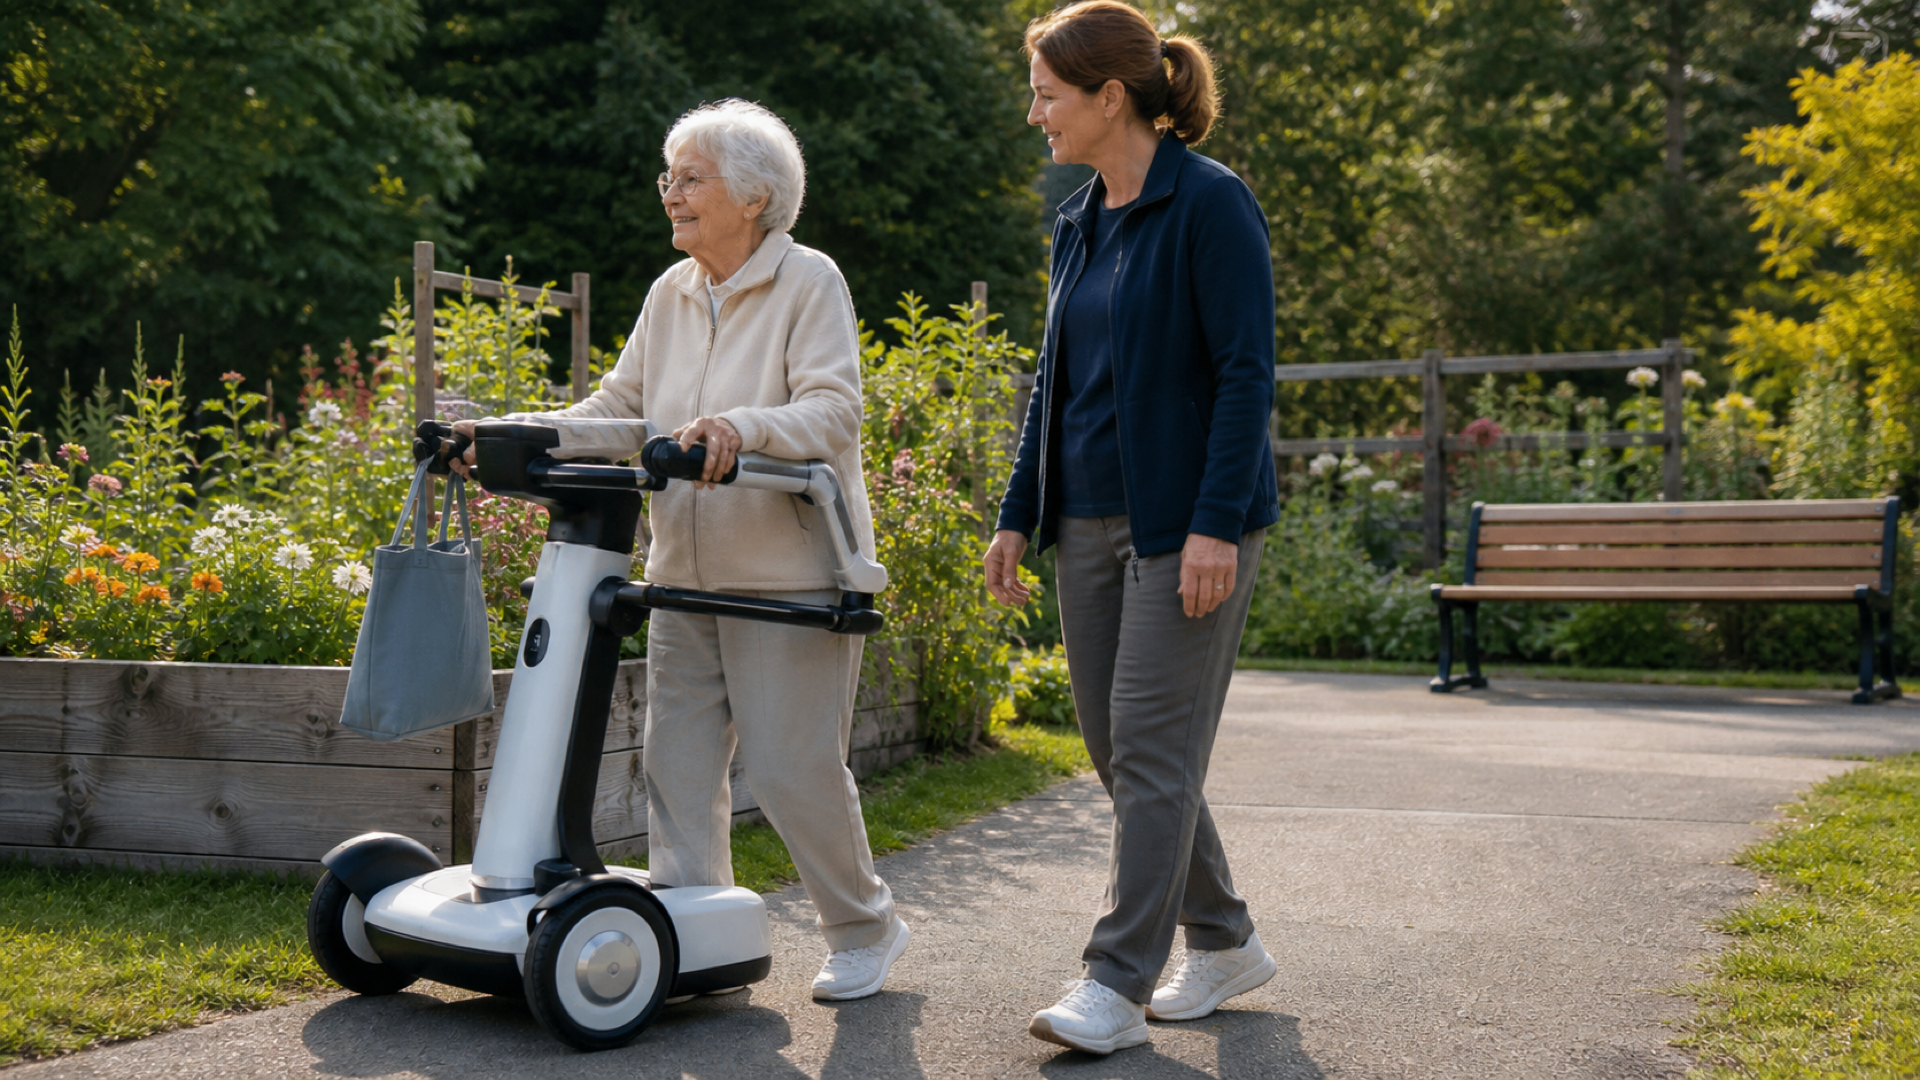
*画像:AI生成によるイメージ。医療行為や特定製品を示すものではありません。*
日本では少子高齢化と担い手不足を背景に、移乗、移動、排泄、見守り、入浴、介護業務支援などへのロボット技術導入が進められてきた。厚生労働省は、センサーで感知し、知能・制御系が判断し、駆動系が動作する機械システムのうち、利用者の自立支援や介護者の負担軽減に役立つ機器を介護ロボットとして位置づけている。ここで中心に置くべき目的は「人手を減らすこと」ではなく、本人の選択と尊厳を守りながら、できることを増やすことだ。
歩行支援機が外出への不安を減らす。移乗支援機が介護者の腰痛を減らす。夜間のセンサーが必要な時だけ職員へ知らせる。服薬や水分摂取を本人に確認し、必要なら人へつなぐ。こうした機能は、介護を機械化するというより、人が対話、判断、触れ合いに使える余裕を作る。ただし、見守りのために常時映像や音声を集めれば、プライバシーを失う。効率化を優先して本人の同意を形式化すれば、拒否する権利が消える。
特に注意したいのが感情の模倣だ。親しみやすい声や表情は使いやすさを高める一方、ロボットが本当に理解し、気遣い、秘密を守る主体であるかのような誤認を招く。孤独対策に機械との会話を使う場合も、人との接点を減らす口実にしない。利用者が「これは機械である」「会話は記録される可能性がある」「人につなぐことができる」と理解でき、いつでも利用を断れる設計が必要だ。
病院——搬送を機械へ、ケアと責任は人へ
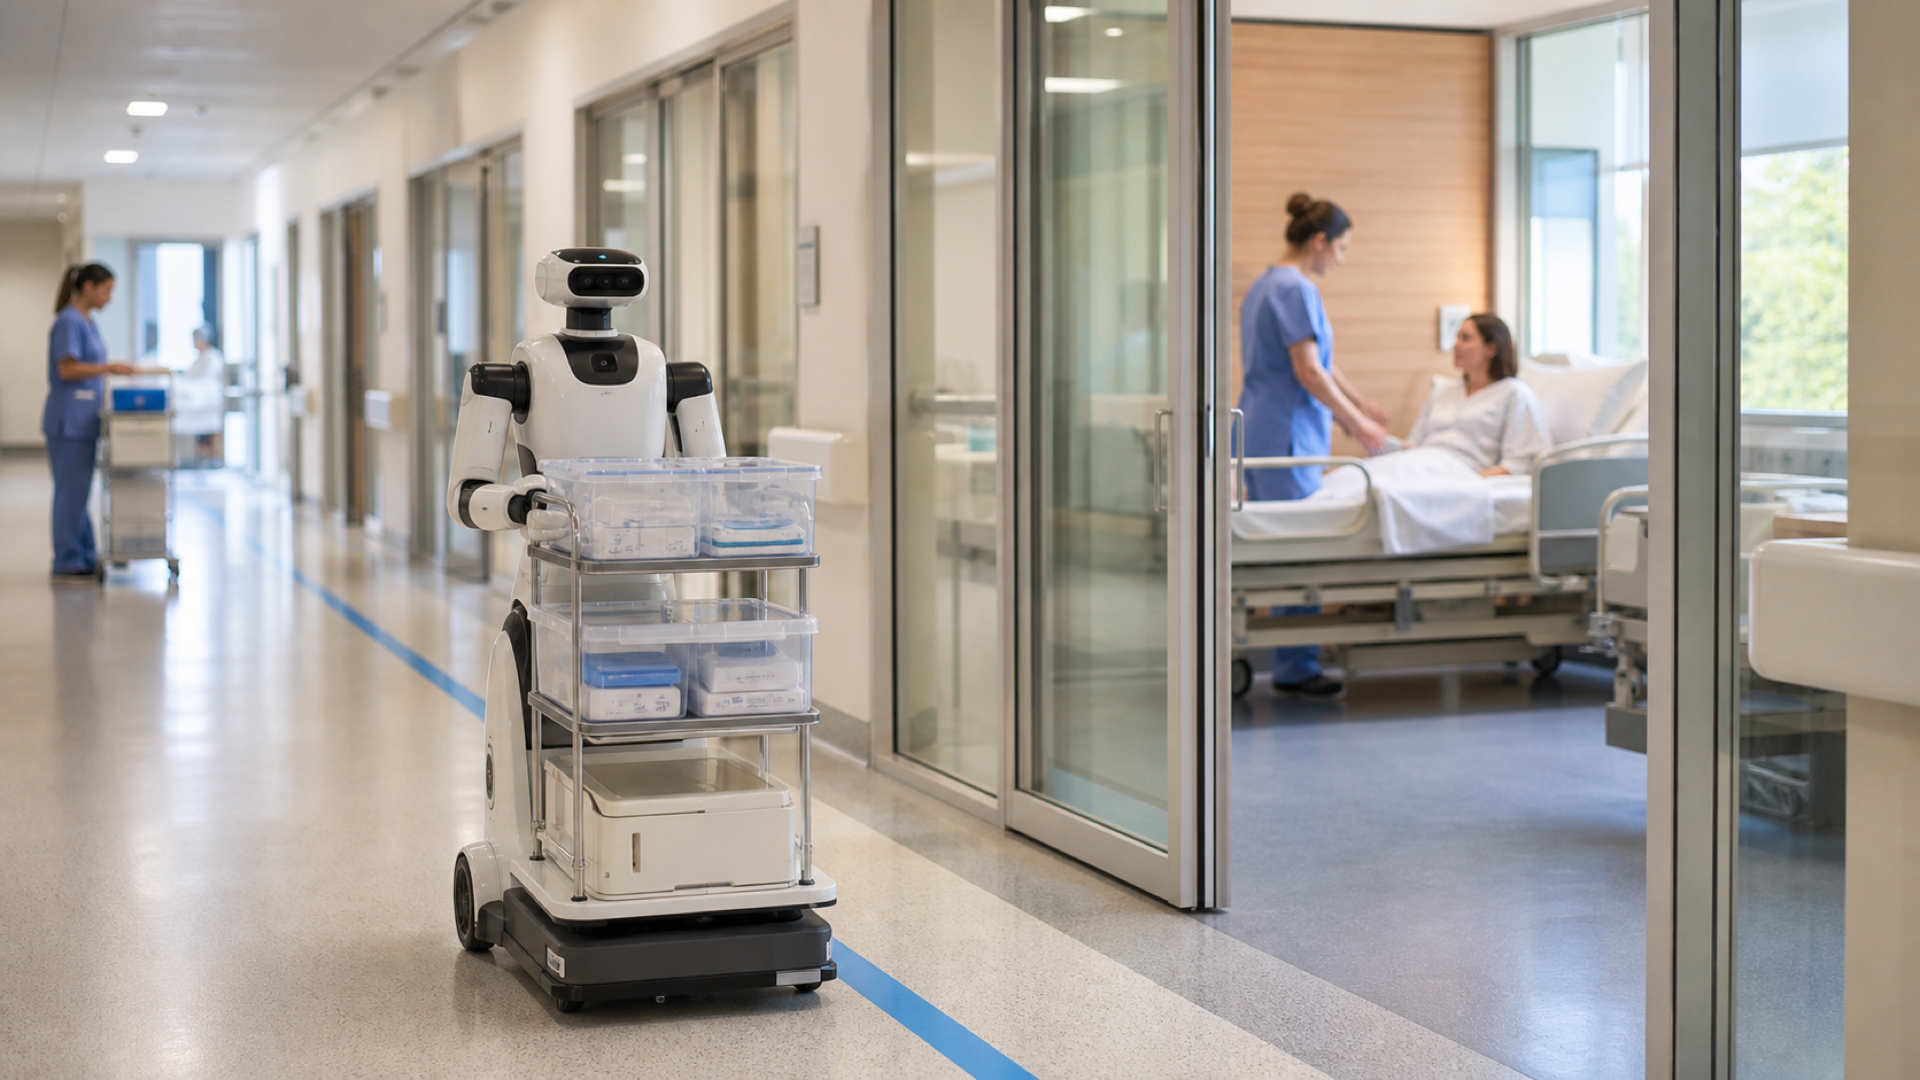
*画像:AI生成によるイメージ。実在の病院・患者・製品ではありません。*
病院には、検体、薬剤、リネン、食事、廃棄物、機器を運ぶ大量の院内物流がある。ロボットが定型搬送を担えば、医療者が患者の観察と説明に使える時間を増やせる。だが、廊下は倉庫ではない。歩行が不安定な患者、急ぐスタッフ、ストレッチャー、点滴台、子ども、面会者が行き交う。速度だけでなく、譲る、待つ、遠回りする、声を掛ける、人へ助けを求める能力が必要になる。
医療ロボットという言葉は範囲が広い。搬送、清掃、リハビリ支援、手術支援、診断・検査では、必要な規制、責任、性能評価が異なる。生活支援ロボットの安全規格を、そのまま医療機器へ適用できるわけではない。ロボットが患者の身体や診療判断へ近づくほど、専門職の監督、臨床評価、記録、説明、フェイルセーフが厳しくなる。
望ましい役割分担は明確だ。機械は重く、遠く、繰り返しの多い搬送を担う。人は容体変化、優先順位、例外、倫理、安心を担う。AIが提案を出しても、最終判断を人へ戻すだけでは十分ではない。その人に止める権限、理解に必要な情報、判断する時間、訓練がなければ「人が監督している」という看板だけになる。
農業と災害対応——人が行けない場所、続けにくい仕事を支える
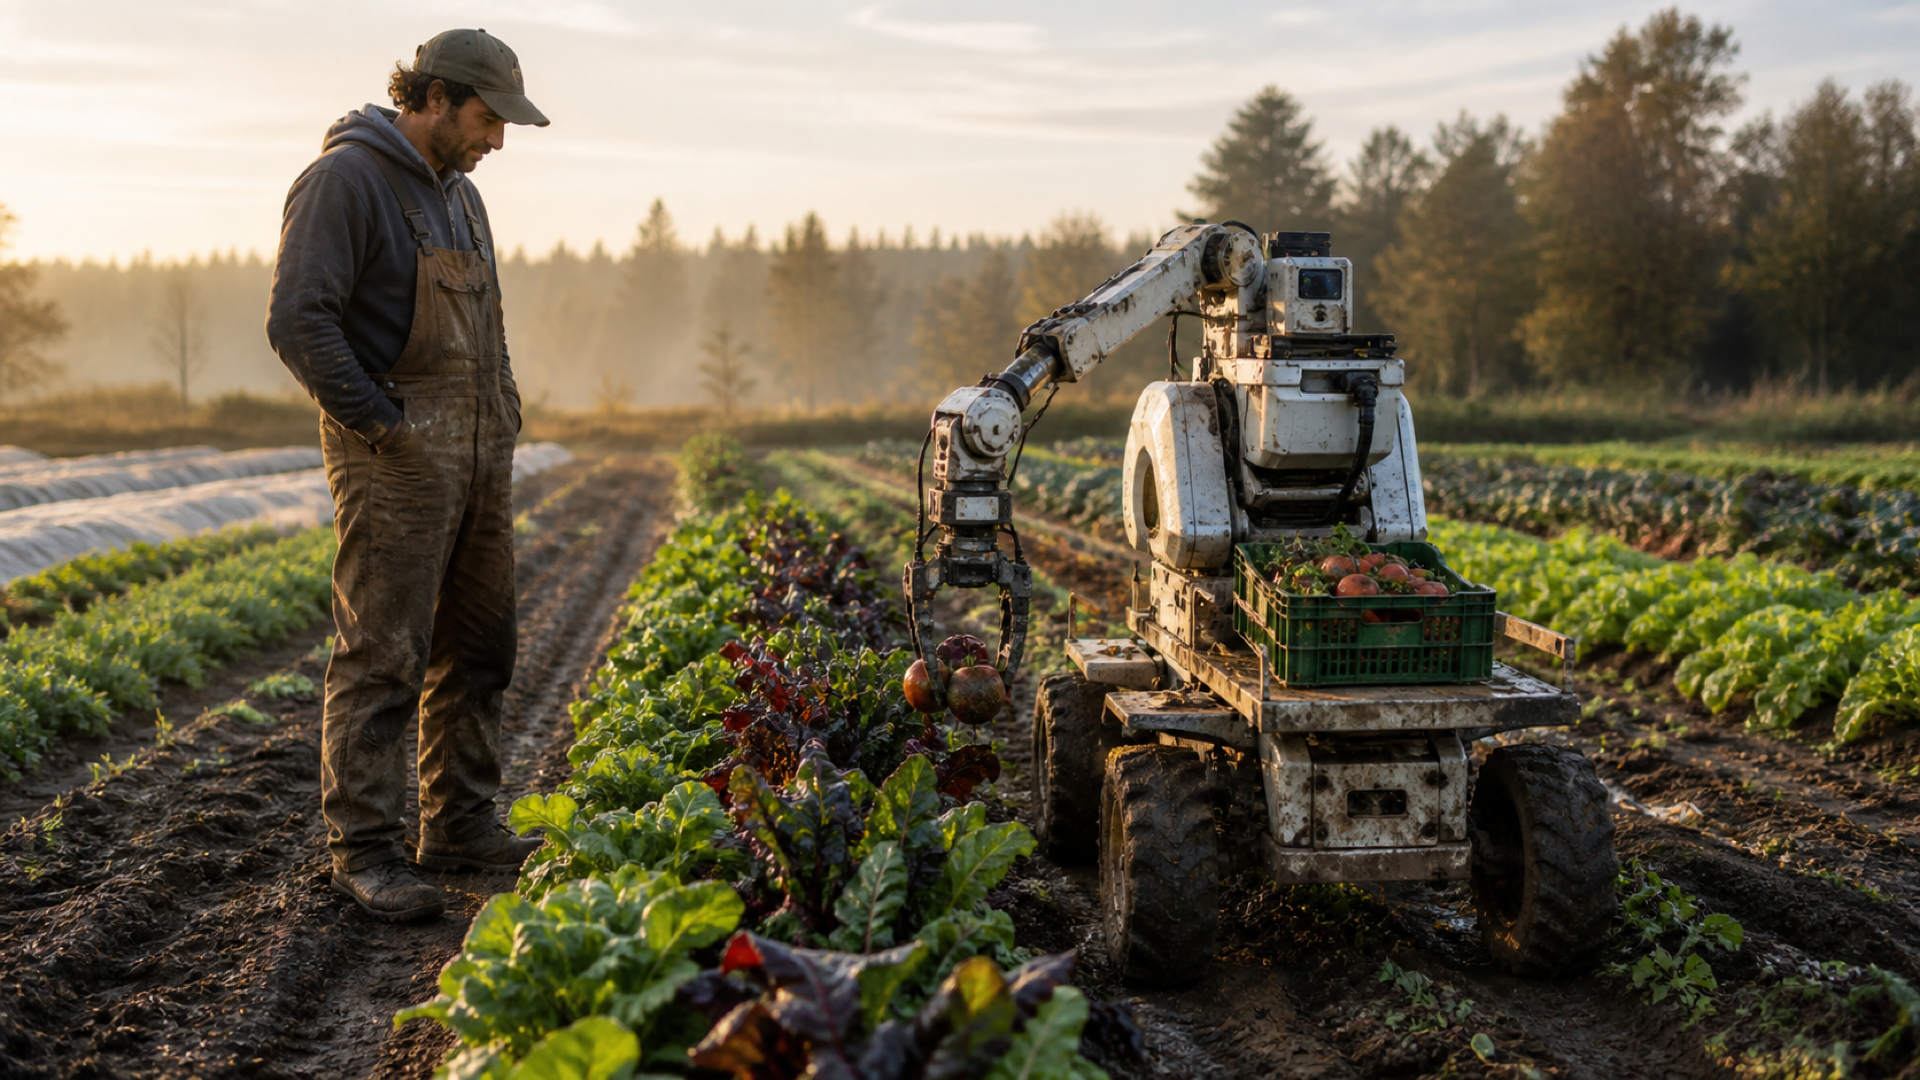
*画像:AI生成によるイメージ。特定の農機・農法を示すものではありません。*
農業では、収穫、除草、選別、運搬、観測の自動化が進む。作物は工業部品と違い、形、大きさ、成熟度、葉による遮蔽が一つずつ異なる。畑には泥、雨、直射日光、斜面があり、通信も安定しない。ロボットには、果実を傷つけない力加減と、環境に耐える機械設計の両方が必要だ。農家の知識を置き換えるのではなく、収穫適期や病害の兆候を共有し、重い運搬を減らし、小規模農家でも維持できる価格と修理体制を作ることが鍵になる。
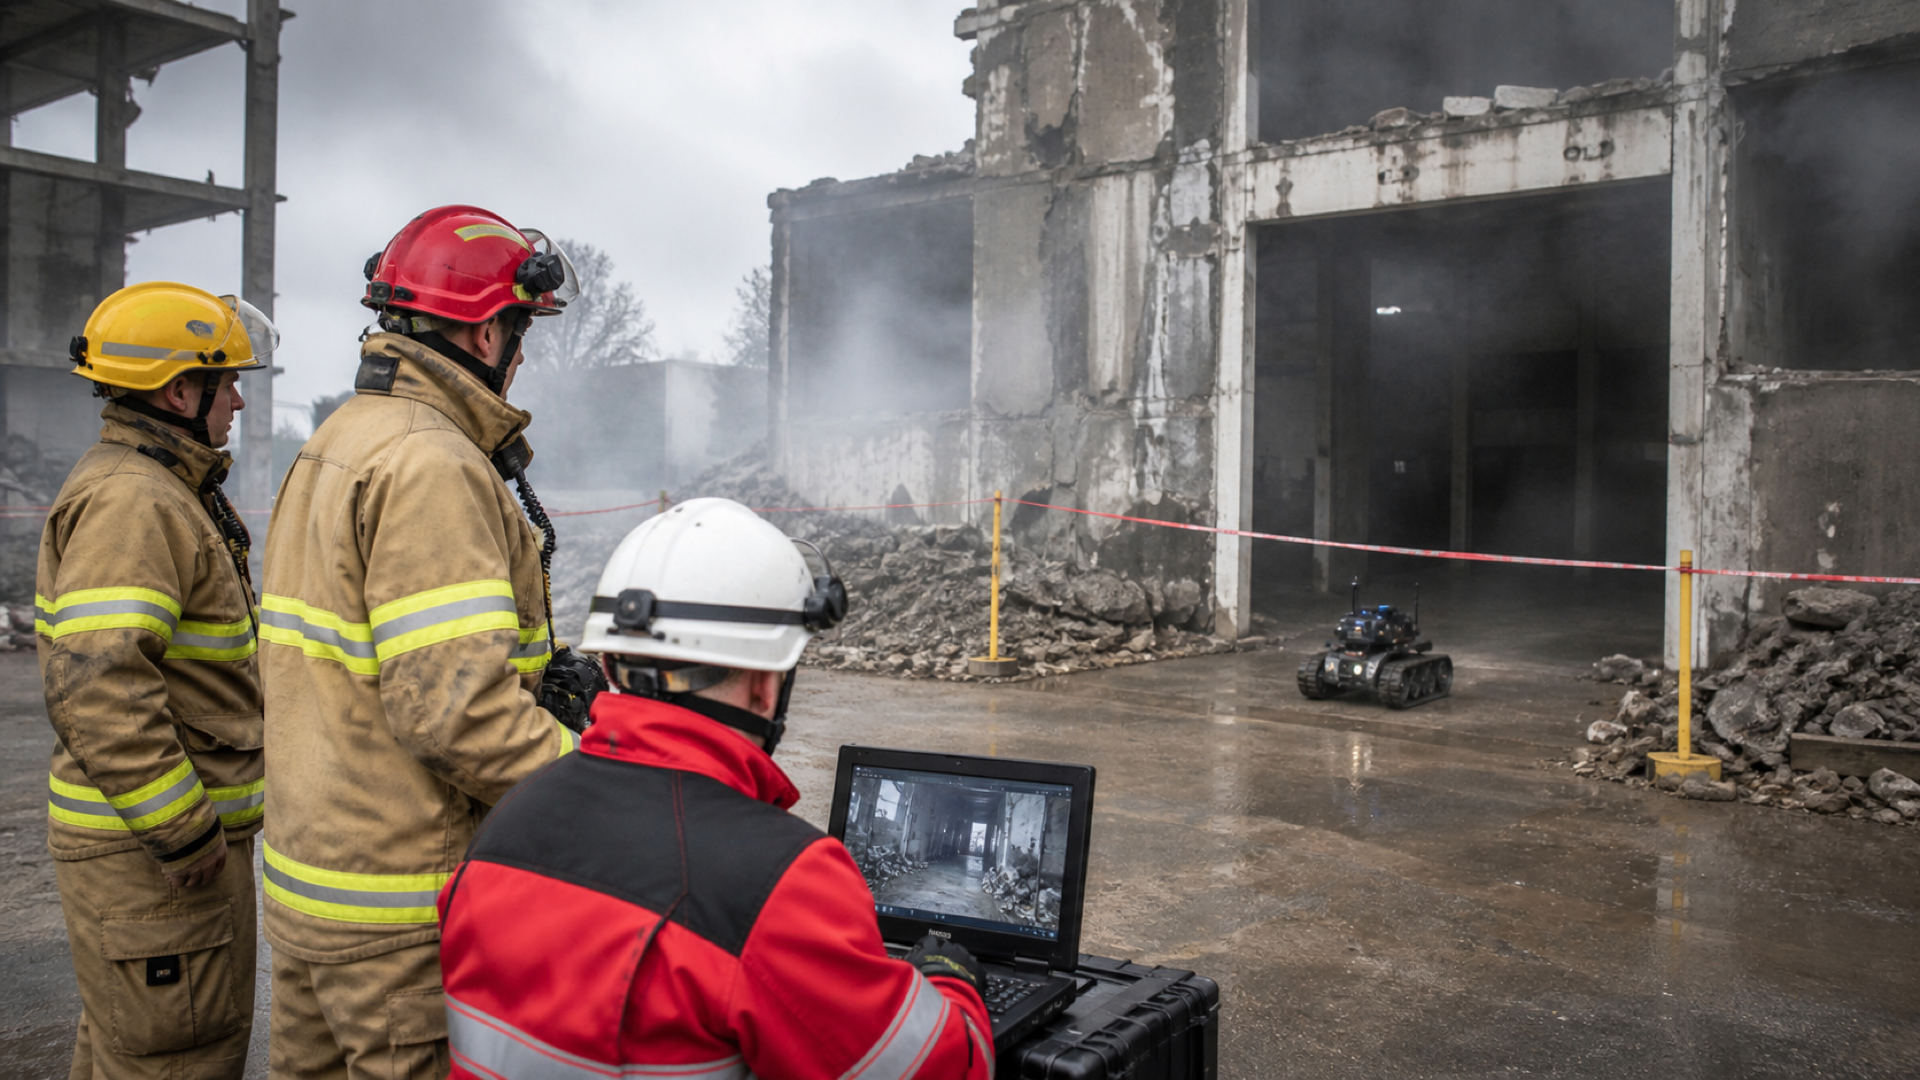
*画像:AI生成によるイメージ。実際の災害現場ではありません。*
災害対応では、火災、倒壊、化学物質、放射線、水中、狭所など、人が入るリスクの高い場所でロボットが先行できる。ここでの共存は、ロボットが英雄になることではない。現場指揮者へ信頼できる映像、温度、ガス、構造情報を返し、通信が切れても危険な動作をせず、救助隊の活動を妨げず、壊れた場合に回収可能であることだ。
完全自律だけが正解とも限らない。予測不能で高リスクな現場では、人が遠隔操作し、AIが障害物回避や姿勢安定を補助する共同制御が合理的な場合がある。自律度を競うのではなく、状況に応じて人と機械の役割を切り替え、通信状態と判断根拠を共有する。共存の成熟度は「人なしで何でもできるか」ではなく、「人が限界を理解しながら安全に使えるか」で測るべきだ。
仕事はなくなるのか——正しい問いは「誰の仕事が、どう変わるか」
ロボットを語ると、「仕事を奪う/奪わない」という二択になりやすい。現実には、職業全体より先に、職業の中のタスクが変わる。倉庫作業者の仕事には、持ち運び、確認、例外処理、顧客対応、改善が含まれる。ロボットが搬送を担っても、破損品、急な注文、レイアウト変更、機体停止への対応は残る。新たに、運行管理、現場調整、データ品質、保守、安全教育の仕事が生まれる。一方で、再教育の機会を得られない人や、地域に新しい仕事がない人が負担を引き受ける可能性もある。
*画像:AI生成によるイメージ。実在の教育機関ではありません。*
日本の経済産業省は、地域の人手不足に対応するロボット導入を支援するRING Projectを2025年に立ち上げ、2026年には「AIロボティクスの社会実装に向けた政府の方向性」を公表・改訂した。政策が導入補助だけで終わると、機体を使いこなす人、業務を組み替える人、保守する人が不足する。必要なのは、短期講習だけではなく、現場経験を持つ人が自分の仕事を題材に、ロボットの教示、安全、データ、簡単な保守、効果測定を学べる仕組みだ。
企業は「ロボットを入れてから余剰人員を再教育する」のでは遅い。企画段階から職務の変化を説明し、労働者と指標を決め、勤務時間内に学習時間を確保し、習得した技能を評価と賃金へ反映する。地域や中小企業には、共同の実証施設、ロボットコーディネーター、修理拠点が必要になる。利益を得る企業だけでなく、教育機関、自治体、メーカー、利用企業が移行費用を分担することが、公平な共存の条件だ。
最大のリスクは、暴走ロボットだけではない
物理的な安全は分かりやすい。転倒、挟み込み、衝突、落下、過熱、発火を防ぎ、異常時に止める。だが、生活空間へ入るロボットのリスクはそれだけではない。
**プライバシー**。移動しながら映像、音声、間取り、生活パターンを集めるロボットは、固定カメラより多くの情報を持ち得る。処理を可能な限り機体内で行い、保存を最小化し、クラウド送信の有無を見えるようにし、利用者が削除できる設計が必要だ。
**サイバーセキュリティー**。侵害されたロボットは、情報を盗むだけでなく、ドアを開け、物を動かし、人へ接近できる。安全制御と高機能AIを分離し、署名付き更新、最小権限、通信暗号化、脆弱性報告、サポート期限、オフライン安全状態を備えなければならない。
**権力と監視**。職場のロボットが作業者の映像、速度、会話を常時記録すれば、生産性向上の道具が監視装置へ変わる。収集目的、閲覧者、保存期間、評価利用の範囲を労使で合意し、仕事に不要な個人データを集めないことが重要だ。
**依存と誤認**。流暢に話す機械を、理解や感情を持つ相手だと誤認しやすい。子ども、高齢者、認知機能が低下した人に対して、購買誘導、政治的説得、過剰な感情的依存を促してはならない。ロボットであること、能力の限界、広告や第三者サービスとの関係を明示する必要がある。
**不平等**。高価なロボットを利用できる家庭・企業・地域だけが安全と時間を得れば格差が広がる。公共調達、レンタル、Robot as a Service、共同利用には普及の可能性があるが、月額費用とデータ囲い込みで利用者を縛る危険もある。費用だけでなく、解約後に機能が失われる範囲、データ移行、修理部品の供給を契約前に確認したい。
公共空間では「見えるプライバシー」が信頼をつくる
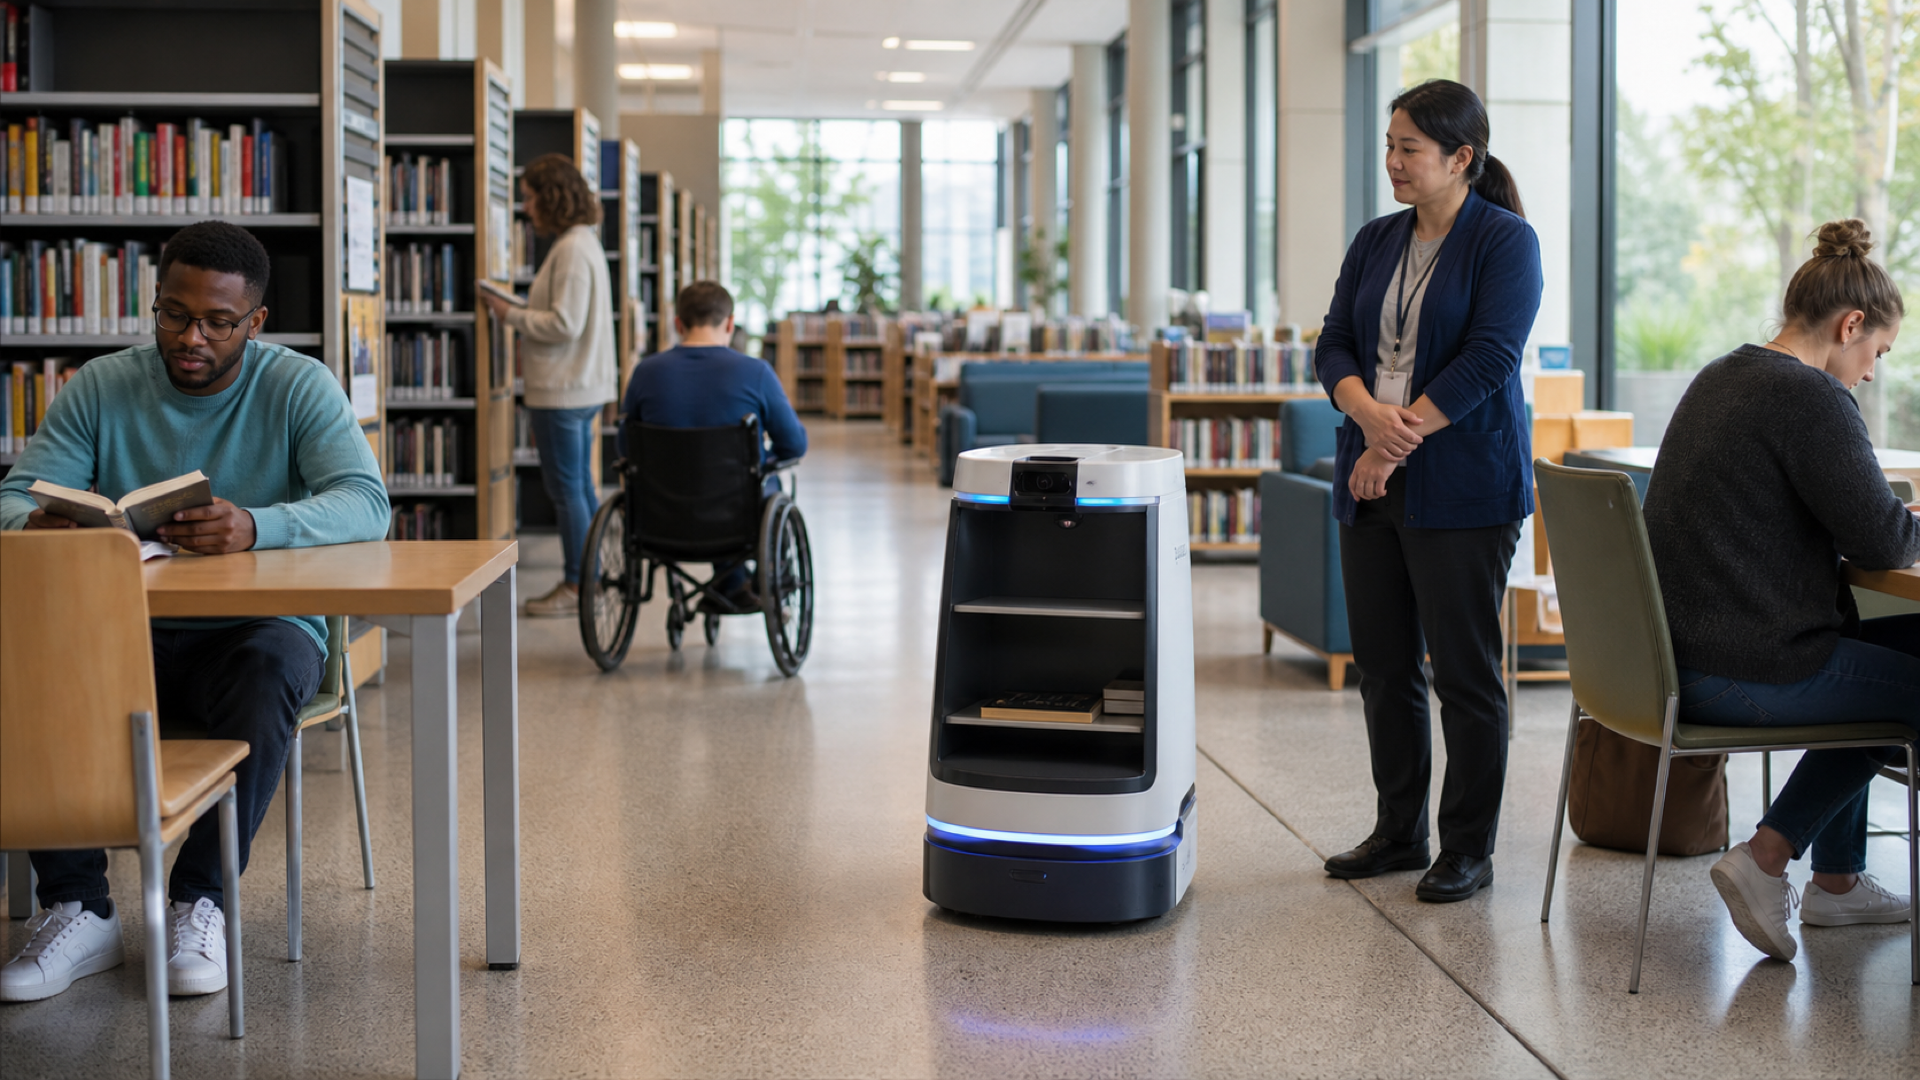
*画像:AI生成によるイメージ。実在の図書館・人物・製品ではありません。*
図書館、商業施設、駅、病院のロボットは、購入者だけでなく、利用に同意していない通行人の近くを動く。アプリの長い規約だけでは足りない。カメラが作動中かを示す灯、物理シャッター、撮影範囲、近づいたときの動作、管理者の連絡先、停止方法をその場で理解できるようにする。「見えるプライバシー」と「見える安全」が必要だ。
動線設計も重要である。ロボットのために、人が常に道を譲る街にしてはいけない。車いす、白杖、補助犬、ベビーカー、聞こえにくい人、警告表示を読めない人を含めて、通路幅、速度、音、光、触覚的な合図を検証する。AIの認識精度が平均で高くても、特定の身体、服装、姿勢を見落とすなら公共空間では危険だ。当事者を導入前テストへ招き、苦情やニアミスを公開指標として改善する必要がある。
安全規格はゴールではなく、最低線である
ロボットの安全には用途ごとの国際規格がある。産業用ロボットにはISO 10218-1:2025とISO 10218-2:2025、サービスロボットにはISO 13482の改訂作業が進み、2026年8月時点では第2版が最終国際規格案の承認段階にある。日本の提案を基にしたISO 31101:2023は、サービスロボットを提供する事業者の安全運用管理を扱う。規格は、危険源を洗い出し、リスクを下げる共通言語になる。
しかし、規格適合マークがあれば、どの場所でも安全という意味ではない。同じ機体でも、病院の混雑した廊下と閉館後の倉庫ではリスクが違う。アタッチメント、ソフトウェア更新、速度設定、床、照明、ネットワーク、利用者が変われば評価をやり直す必要がある。導入側はメーカー任せにせず、用途ごとのリスク評価、受け入れ試験、訓練、日常点検、事故・ニアミス記録、更新後の再検証、廃棄までを運用計画にする。
AI部分の管理も連続的でなければならない。米国NISTのAI Risk Management Frameworkは、信頼性、安全、セキュリティーとレジリエンス、説明可能性、プライバシー、公平性などをAIのライフサイクル全体で扱い、「Govern・Map・Measure・Manage」の反復を示している。Physical AIではモデル評価に、衝突力、停止距離、介入率、タスク完遂率、未知環境での失敗、通信断時の振る舞いを重ねる必要がある。
責任は「人が最終判断した」で消えない
AI導入の説明では「最終的には人間が判断する」と言われる。だが、現場の人がAIの根拠を理解できず、数秒で承認を求められ、拒否すれば評価が下がり、停止権限もなければ、それは実質的な監督ではない。NISTも、人とAIの役割・責任を明確に区別し、人が異議を唱えられる条件を考える必要性を示している。
ロボット事故や誤作動に備え、少なくとも次を事前に決めるべきだ。設計上の責任はメーカー、施設統合はシステムインテグレーター、設定と日常点検は運用者、判断と介入は責任者、と役割を分ける。ログの保存と閲覧権限を決める。被害を受けた人への連絡、停止、調査、補償、再発防止の手順を作る。自動更新で挙動が変わった場合の責任を契約に書く。保険の対象と免責を確認する。責任の空白を、現場の一人に押しつけてはならない。
高リスク用途ほど、独立評価が必要になる。メーカーの成功動画だけでなく、第三者試験、失敗率、既知の制限、重大インシデント、セキュリティー更新履歴を確認する。EUのAI Actは、一定の製品安全部品として使われ、第三者適合性評価を受けるAIシステムを高リスクとして扱う枠組みを持つ。地域ごとの法制度は異なるが、「AIモデル」と「機械安全」を別々に審査して終わらせず、統合後のシステムとして評価する方向性は共通の課題だ。
直せるロボットでなければ、共存は続かない
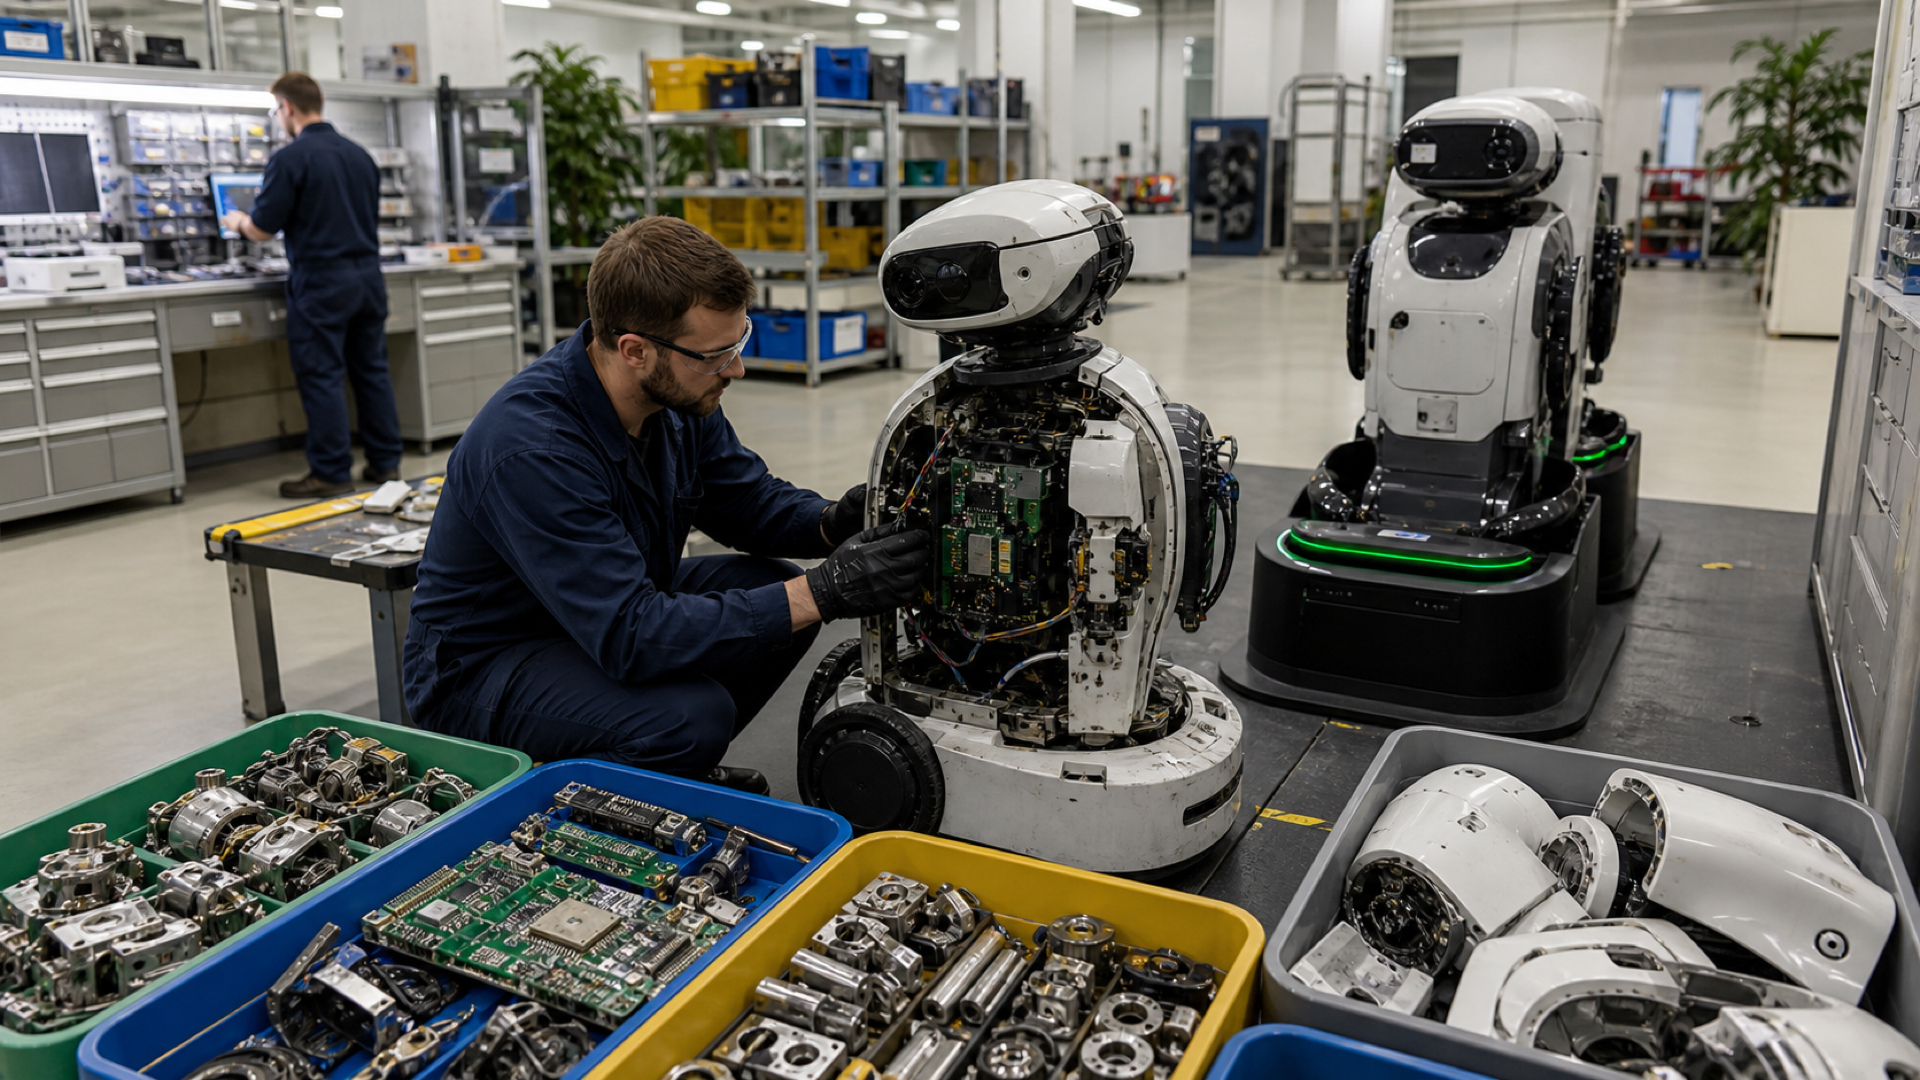
*画像:AI生成によるイメージ。実在の修理拠点・製品ではありません。*
ロボットはソフトウェアであると同時に、摩耗する機械である。関節、減速機、ケーブル、電池、指先、車輪は消耗する。クラウドサービスが終了すれば、壊れていなくても使えなくなる可能性がある。共存を10年単位で考えるなら、購入時の性能だけでなく、修理、部品、更新、再利用、廃棄を設計しなければならない。
モジュール交換できる関節、標準工具で開けられる外装、診断ログの持ち出し、長期のセキュリティー更新、電池交換、第三者修理、部品供給期間を契約で確認する。故障部品を解析して再発防止へ戻し、使える金属、基板、モーター、電池を回収する。エネルギー消費は、1回の作業だけでなく、学習用計算、待機電力、空調、通信、交換部品まで含めて見る。人手不足を解くために大量の短命な機械を投入し、資源と保守人材を浪費する未来は持続可能ではない。
「修理する権利」は利用者の自律にも関わる。メーカーしか設定を見られず、データを取り出せず、更新を拒否できない機体は、家庭や公共サービスの基盤として脆い。相互運用性、データ移行、オフラインでの最低機能、契約終了時の安全な停止を用意することが、競争と信頼を支える。
2030年代の一日——良い共存は、ロボットが目立たない
想像してみよう。朝、集合住宅の共用ロボットが高齢者のごみ出しを手伝う。利用予約は電話でもでき、スマートフォンを持たない人を排除しない。カメラは移動に必要な範囲だけを処理し、映像は保存しない。住民が廊下に出ると速度を落とし、物理ボタンで停止できる。
昼、地域の食品工場ではロボットが重い箱を運ぶ。作業者は品質確認と改善を担当し、ロボットの異常を直す技能が職能として評価される。停止が増えた日は生産ノルマより原因調査を優先する。収集した作業データは労使合意の範囲外で人事評価に使わない。
夕方、訪問介護員は移乗支援機を使い、身体負担を減らす。機械が数値を示しても、本人の表情、痛み、希望を確認して介助方法を決める。会話ロボットが異常を検知した場合は、恐怖をあおらず、本人の同意を得て家族や支援者へつなぐ。
夜、地域の修理拠点では、使われた機体の関節と電池を交換する。故障情報は匿名化され、自治体の安全委員会と共有される。重大事故が起きれば同型機を一時停止し、原因と対策を公開する。ここではロボットは魔法でも脅威でもない。エレベーターや自動車と同じように、設計、点検、資格、保険、苦情処理、更新、廃棄によって支えられた社会技術である。
共存を実装する「10の原則」
1. **目的から始める**:ロボット導入自体を目的にせず、減らしたい負担、事故、待ち時間を定義する。
2. **人の尊厳を中心に置く**:効率より、本人の選択、拒否、プライバシー、自立を優先する。
3. **最小限の自律を選ぶ**:必要以上に完全自律を目指さず、遠隔操作や共同制御を含め最も安全な構成を選ぶ。
4. **限界を見せる**:できることだけでなく、苦手な環境、介入条件、失敗率、サポート期限を示す。
5. **止める手段を分かりやすくする**:物理停止、権限、連絡先、通信断時の安全状態を用意する。
6. **データを最小化する**:機体内処理、短期保存、用途制限、削除、監査を標準にする。
7. **現場と当事者を設計者にする**:労働者、利用者、障害当事者、地域住民を導入前から参加させる。
8. **仕事と利益を再配分する**:省力化の利益を、教育、賃金、安全、労働時間へ還元する。
9. **直せる、更新できる、乗り換えられる**:修理性、部品、セキュリティー更新、データ移行を確保する。
10. **導入後も測り続ける**:事故だけでなくニアミス、介入、苦情、格差、環境負荷を公開し改善する。
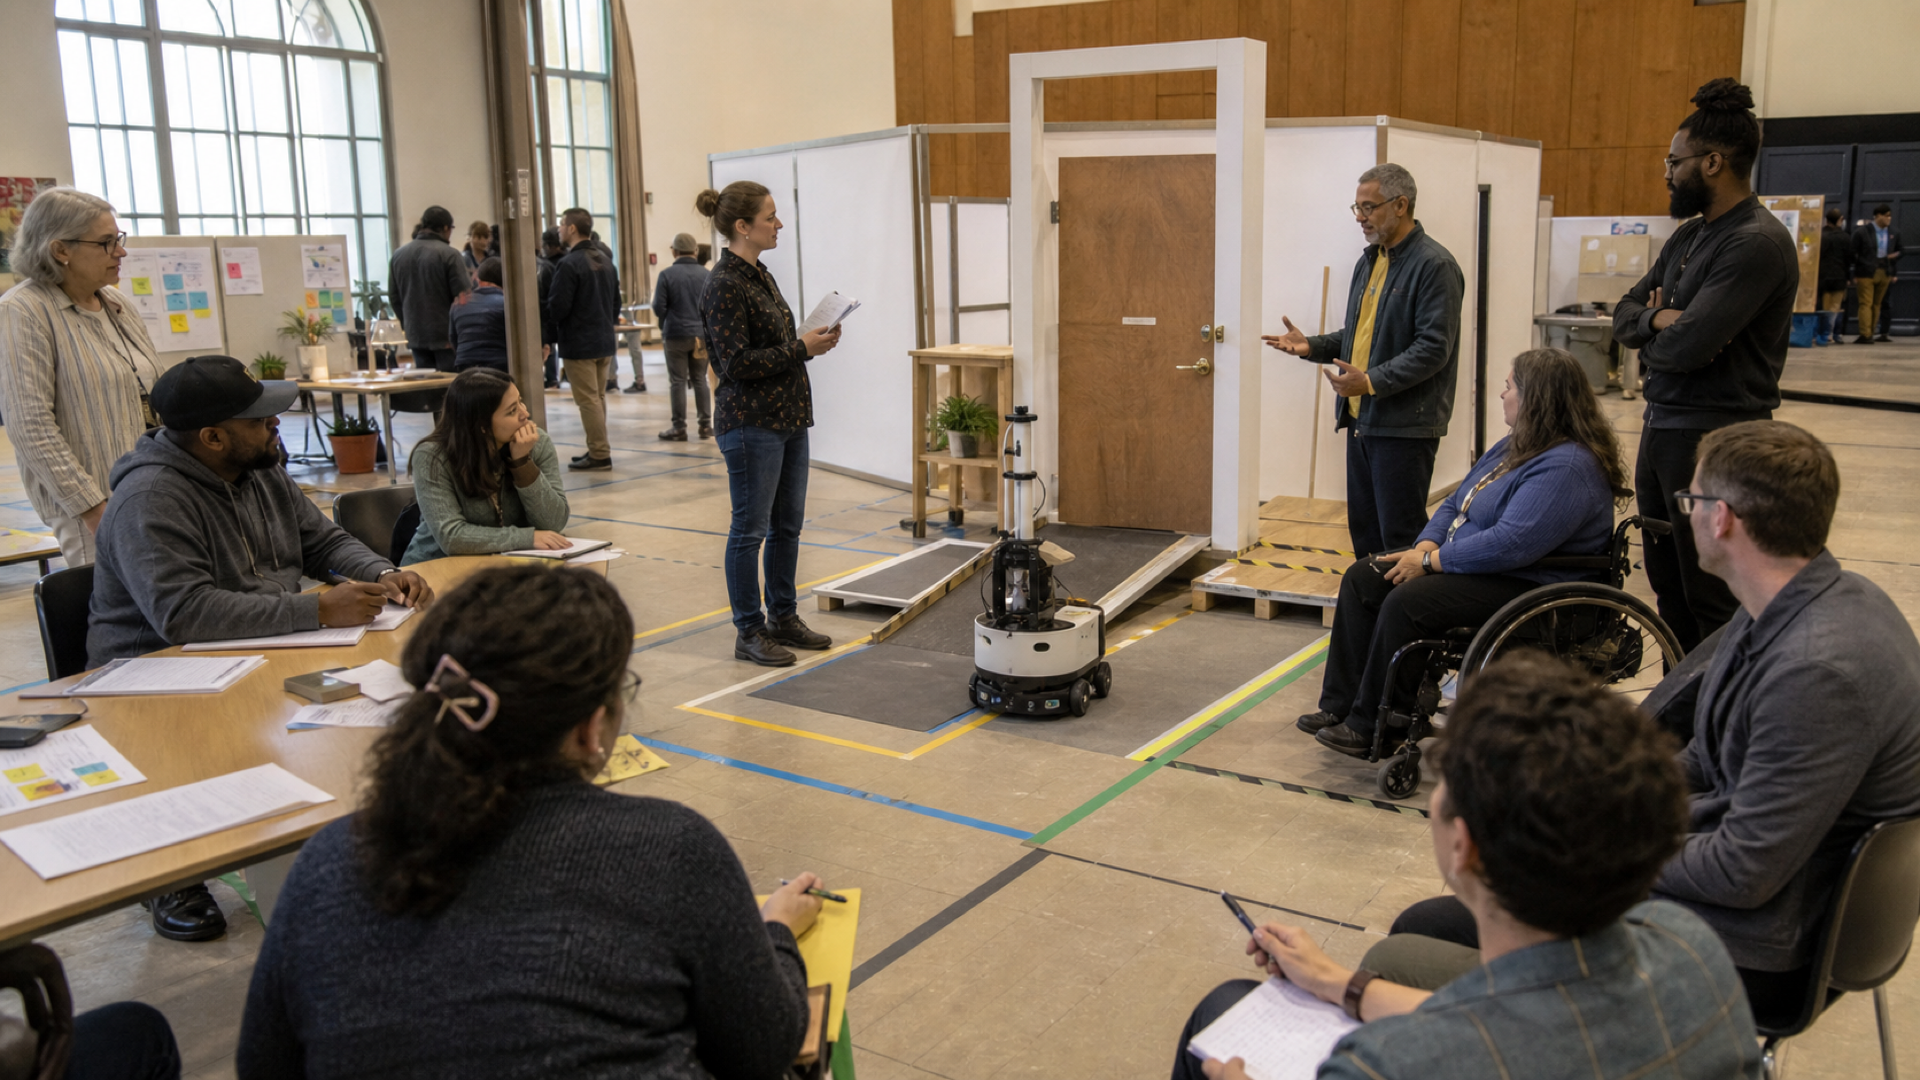
*画像:AI生成によるイメージ。実在する自治体・会議・人物ではありません。*
まとめ——共存する未来は、選べる未来である
ロボットは、人が担ってきた危険、反復、重量、長距離の作業を引き受け、医療者や介護者が人と向き合う時間を増やし、高齢者や障害のある人の自立を支え、災害現場のリスクを減らす可能性を持つ。中国の人型ロボット競技大会が示すように、走行、器用な手、複数台協調、実務シナリオは急速に進歩している。工場で稼働する産業用ロボット、物流・清掃・家庭向けサービスロボットは、すでに未来を現在へ引き寄せている。
同時に、機械が物理世界へ働きかけるほど、失敗の影響は大きくなる。安全は速度や精度と同じ製品性能であり、プライバシーとセキュリティーはカメラや通信を載せた時点からの設計課題である。仕事の変化は研修だけで解決せず、移行の時間と利益を公平に分ける必要がある。感情を模倣する機械には、誤認と依存を防ぐ境界が要る。便利さの代わりに、拒否、停止、修理、乗り換えの自由を失ってはならない。
良い共存社会では、ロボットの台数が成功指標ではない。重傷事故が減ったか。ケアの時間が増えたか。外出できる人が増えたか。現場の技能と賃金が上がったか。データ収集が減ったか。故障しても生活や仕事を継続できたか。利用したくない人も不利益なく暮らせるか。こうした問いに答えられるとき、ロボットは単なる自動化装置から、社会の選択を支える道具になる。
その評価は導入直後だけで終わらせない。半年後、一年後にも利用者、現場、地域の声を聞き、便利さの裏で新しい負担や排除が生まれていないかを確かめる。改善できない場合に縮小・撤去する判断まで含めて、社会実装である。
未来は「ロボットが何をできるようになるか」だけで決まらない。「私たちがロボットに何をさせ、何をさせず、誰が決め、誰が利益とリスクを引き受けるか」で決まる。共存する未来とは、機械に合わせて人が沈黙する世界ではない。人が目的を選び、異議を述べ、いつでも止められ、必要なら別の方法を選べる世界である。
—
主な出典・参考資料
– [International Federation of Robotics:World Robotics 2025](https://ifr.org/worldrobotics/report-2025)
– [経済産業省:ロボット政策/AIロボティクスの社会実装に向けた政府の方向性](https://www.meti.go.jp/policy/mono_info_service/mono/robot/index.html)
– [経済産業省:地域の人手不足に対応するRING Project](https://www.meti.go.jp/english/press/2025/0630_001.html)
– [厚生労働省:介護ロボットの開発・普及の促進](https://www.mhlw.go.jp/stf/seisakunitsuite/bunya/0000209634.html)
– [内閣府:人間中心の社会を掲げるSociety 5.0](https://www8.cao.go.jp/cstp/society5_0/)
– [ILO:Revolutionizing health and safety—The role of AI and digitalization at work](https://www.ilo.org/publications/revolutionizing-health-and-safety-role-ai-and-digitalization-work)
– [NIST:Artificial Intelligence Risk Management Framework 1.0](https://www.nist.gov/publications/artificial-intelligence-risk-management-framework-ai-rmf-10)
– [NIST:AI RMF Core—Govern, Map, Measure, Manage](https://airc.nist.gov/airmf-resources/airmf/5-sec-core/)
– [ISO:ISO/FDIS 13482—Safety requirements for service robots](https://www.iso.org/standard/83498.html)
– [ISO:ISO 10218-1:2025/10218-2:2025を含むロボット規格一覧](https://www.iso.org/committee/5915511/x/catalogue/)
– [経済産業省:サービスロボットの安全運用管理に関するISO 31101](https://www.meti.go.jp/english/press/2023/1113_001.html)
– [EU:Regulation (EU) 2024/1689(AI Act)](https://eur-lex.europa.eu/legal-content/EN/TXT/?uri=celex%3A32024R1689)
– [新華社:第2回世界人型ロボット競技大会の実務シナリオ拡張](https://www.news.cn/20260612/bc390b932d5c4a59879c063816d0ecd1/c.html)
> **編集注**:本記事の本文画像10枚(サムネイル1枚、記事内9枚)はすべてAI生成によるイメージです。実在する人物、施設、企業、製品、導入事例を撮影・再現したものではありません。医療・介護・安全に関する記述は一般的な論点整理であり、個別製品の使用判断や法的助言ではありません。